打开之后是这样的
软件实际运行的截图。
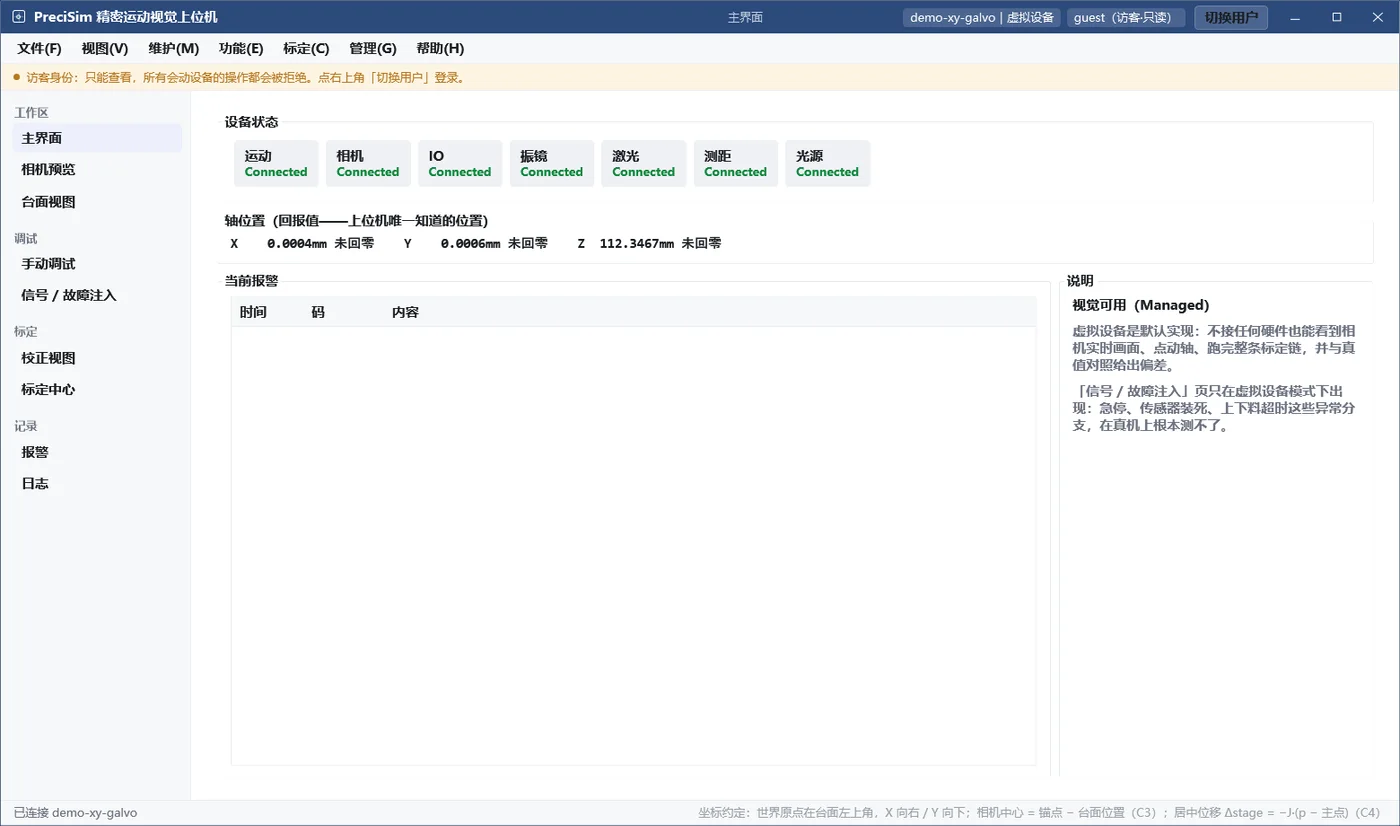
一个工业形态的上位机
登录分访客 / 操作员 / 工程师 / 管理员四级。主界面看七类设备的连接状态和轴位置;报警有弹窗和历史,日志、手动调试、信号与故障注入各自一页。
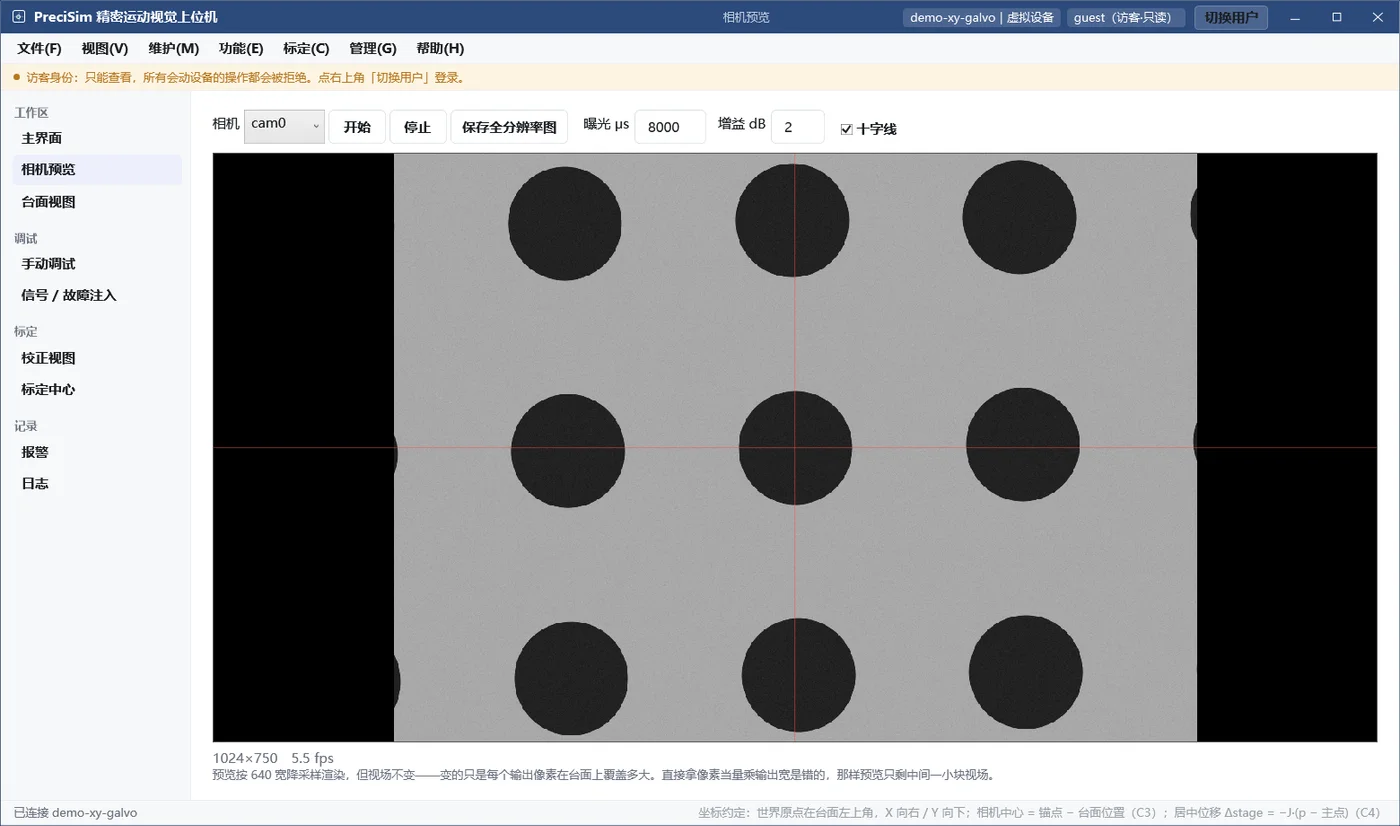
一台不用接线的虚拟机台
相机、三根轴、振镜、激光、测距、光源、22 个 IO 点全是虚拟的。相机画面按曝光、增益、景深、噪声逐帧渲染;轴有螺距误差和重复定位误差,回报位置与真实位置不相等。
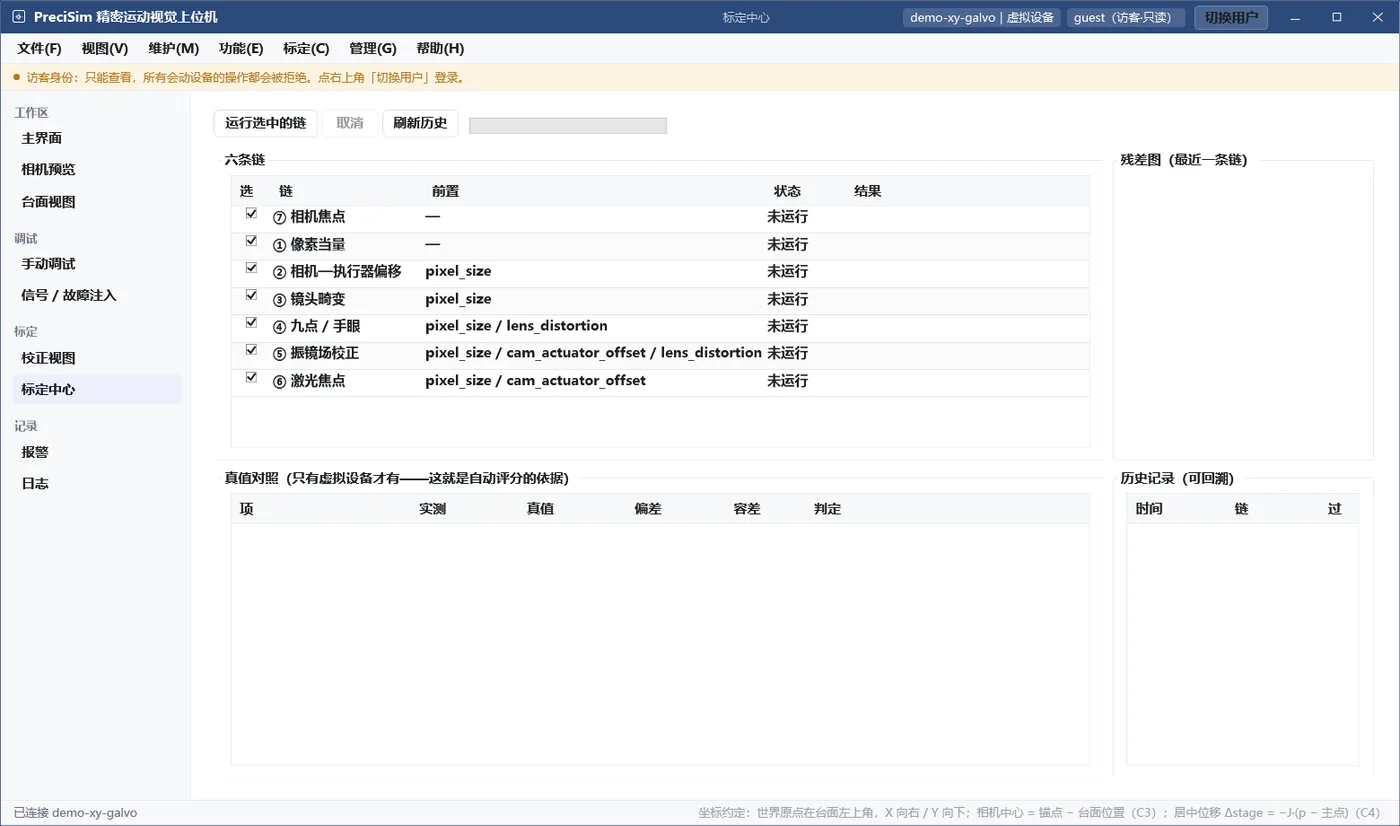
七条对照真值打分的标定链
标定中心一次把七条链按依赖顺序跑完。每条链结束时列出实测、真值、偏差、容差和判定,残差图和历史记录都能回看。
相机画面是按物理算出来的
离焦按景深换算成模糊半径,曝光改变信号而噪声不变,同一个随机种子逐字节可复现。下面两组图由脚本从引擎抓取,左边全幅,右边是中心 320 像素的放大,用滑杆切换档位。
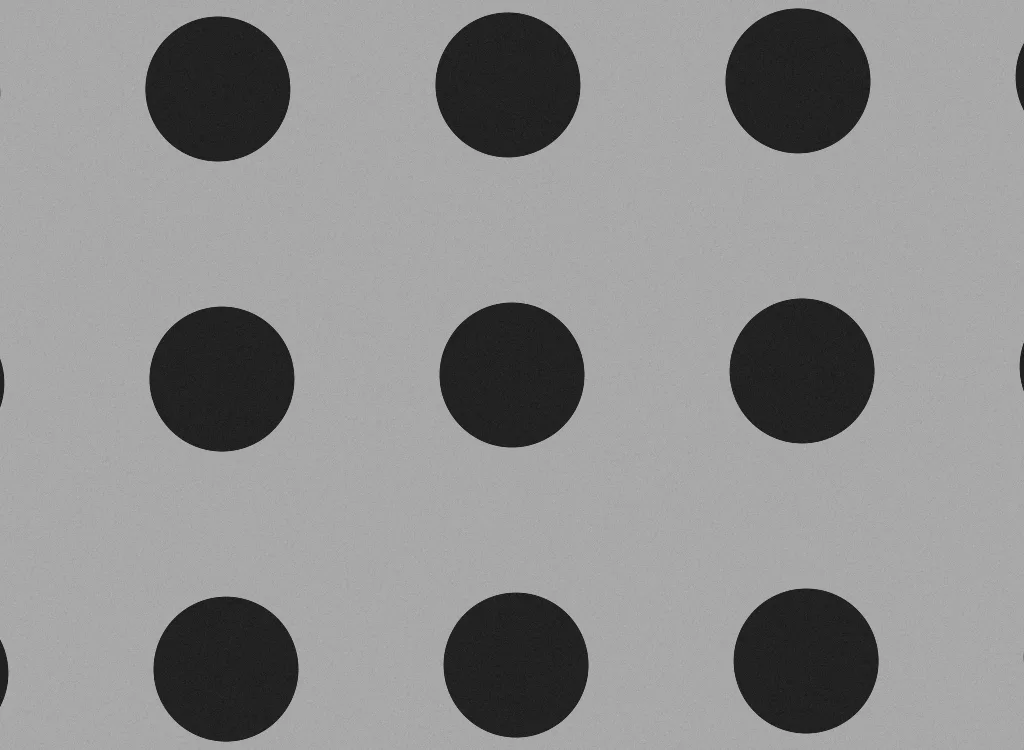
图由引擎直接生成,和软件相机页拿到的是同一路图像。
七条标定链,每条跑完都给出偏差
标定中心按依赖顺序一次跑完,也可以只重跑其中一条。
① 像素当量
pixel_sizeX / Y 方向 µm/px、轴方向角、正交度偏差、残差 RMS。
② 相机—执行器偏移
cam_actuator_offset相机中心到激光 / 探针落点的 (Δx, Δy)。
③ 镜头畸变
lens_distortion密圆阵板求 k₁ / k₂,重投影残差 RMS。
④ 九点 / 手眼
hand_eye指令位置与视觉测得位置之间的仿射变换和残差。
⑤ 振镜场校正
field_correction振镜在场内按网格打点(默认 11×11),逐点测量,给出校正前最大误差、校正后残差、场覆盖率。
⑥ 激光焦点
laser_focus扫 Z 找光斑直径最小处。
⑦ 相机焦点
camera_focus扫 Z 找清晰度峰值,容差比激光焦点松一档。
七条链实现同一个接口:各自声明步骤和前置依赖,跑完交回结果,向导、进度、中止和存档因此全部复用。算法源码里以 PixelSizeProcedure.cs 为样板。
源码导读 →引擎闭源,模型公开
虚拟设备算出来的数为什么可信?成像六步、轴误差、离焦、噪声、真值与容差的定义都写在文档里。公式公开、实现不公开,会算的人可以自己验。右边是示例机台注入的误差源,把它们调大再跑一遍,就能看到误差怎么传到标定结果里。
读「物理与模型说明」| X 轴螺距误差 | 0.8µm | 周期 50 mm |
| Y 轴螺距误差 | 0.6µm | 周期 40 mm |
| 重复定位 | 0.2µm | X / Y |
| 轴读数噪声 | 0.5µm | 高斯 σ |
| 图像噪声 | 3.0 | 灰阶,高斯 σ |
| 测距噪声 | 0.8µm | |
| 相机景深 | 0.17mm | 离焦按它换算模糊半径 |
它解决什么问题
虚拟机台随时开。标错了不会撞机;误差参数可以手动调大,让后果看得见。
虚拟设备知道真值,每条链跑完直接给出偏差和判定。
设备接口、Station/DAG 工作流、标定链是通用层。换机器改的是配置和设备实现。
逻辑先在虚拟设备上跑通,到现场只剩真实硬件和虚拟之间的差异要调。
- 付款后自动发出仓库邀请,不需要人工处理
- 仓库拿到就能编译,不依赖我们这边的环境
- 附源码导读,告诉你从哪个文件读起
五个实验
每个实验有目标、步骤、判据、常见错误和思考题,适合直接用于课堂。
实验 1 · 像素当量标定
标出相机的 mm/px,并用真值验证偏差在 0.05 mm 以内。
实验 2 · 手眼标定
用九点法解出相机与运动系的关系,并理解「眼在手上」与「眼看手」为什么不能混。
实验 3 · 运动误差与反向间隙
把反向间隙测出来、补掉,并理解重复定位精度和定位精度的区别。
实验 4 · Z 轴焦点标定
用清晰度曲线找到最佳焦面,并看清噪声是怎么把焦点搞飘的。
实验 5 · 振镜场校正
标出振镜的场内畸变并补掉,把残差压到 15 µm RMS 以内。
常见问题
免费版能干什么?会不会过期?
免费版包含完整虚拟机台、全部机型、七条标定链和全部实验,不限时、不需要账号。物理、精度、真值和专业版完全一致,区别只在对外接口与商用许可:免费版仅供个人学习与评估,工作中使用请购买专业版。
引擎闭源,我怎么知道算得对不对?
文档里有完整的「物理与模型说明」:世界与成像、轴与误差、光学与离焦、噪声、真值与容差。公式公开、实现不公开,你可以自己验算。
买了源码,以后的更新还要再付钱吗?
不用。一次付费,之后所有版本都能 git pull 拿到。
内网 / 机房没有外网,能用吗?
能。离线激活用机器码换激活码,全程不联网;在线校验失败时有 30 天宽限期,我们的服务器出问题不影响上课。
换电脑了怎么办?
付费许可按设备计:专业版和单个源码 3 台,两个源码一起 5 台。换电脑时在账号中心自助解绑旧机器即可。免费版不需要激活。
支持真实硬件吗?
设备层是抽象的:虚拟设备和真实设备实现同一套接口,逻辑在虚拟设备上跑通后,接真机换的是设备实现和配置。真机的设备实现目前还是占位,要按自己的硬件写这一层。